
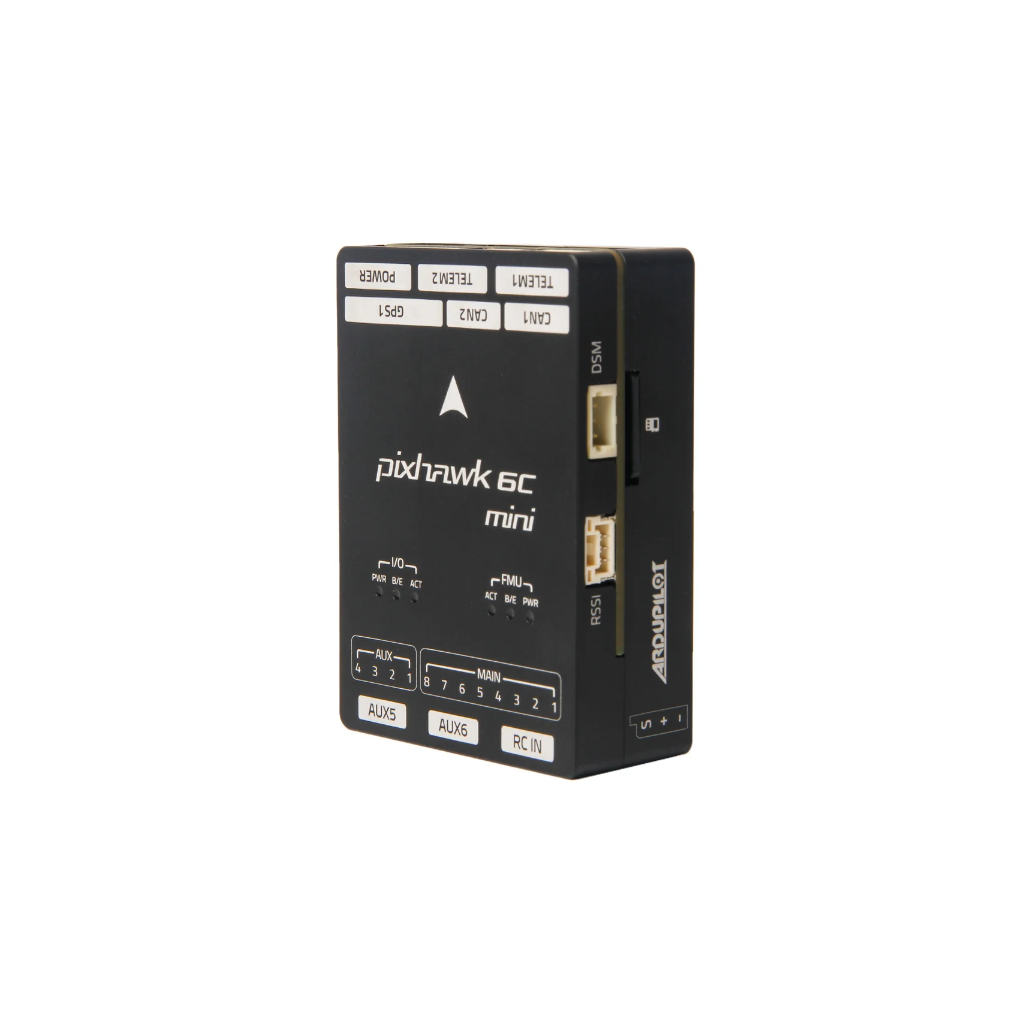
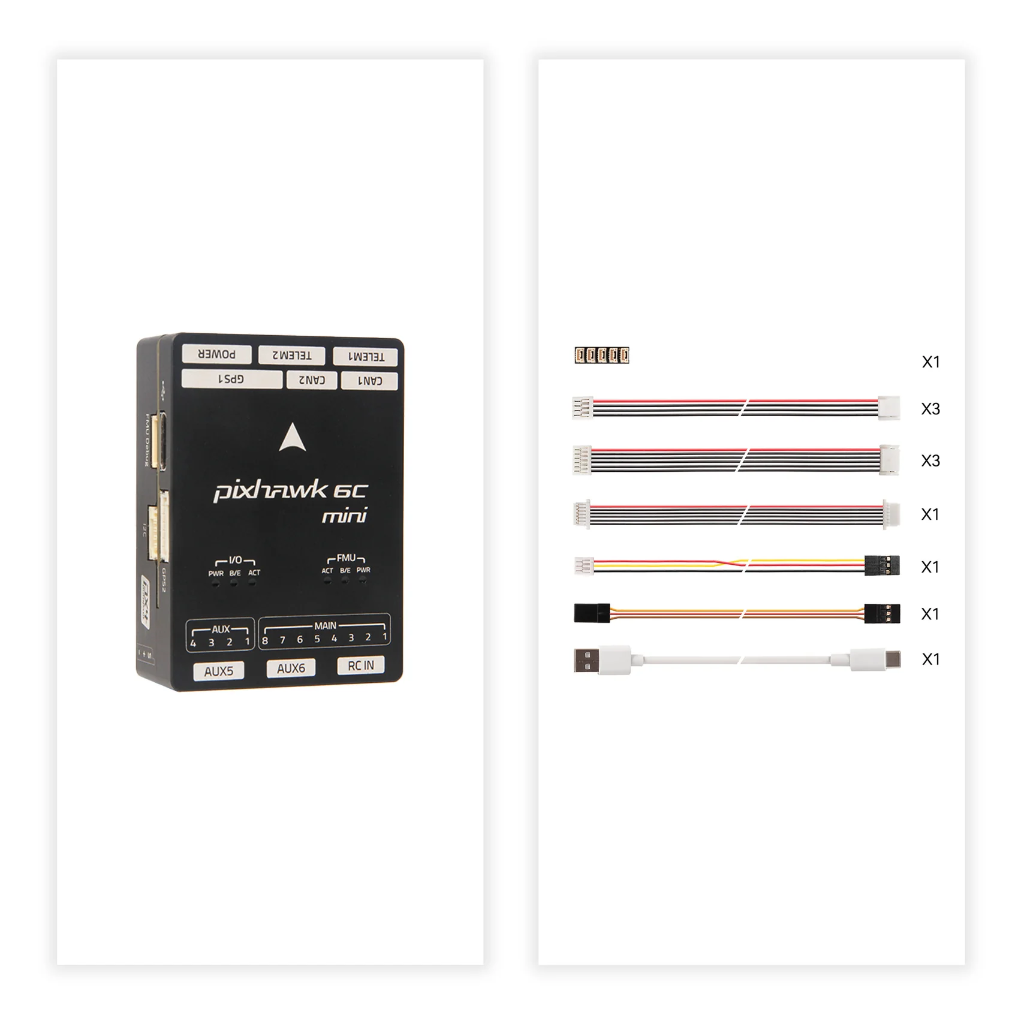
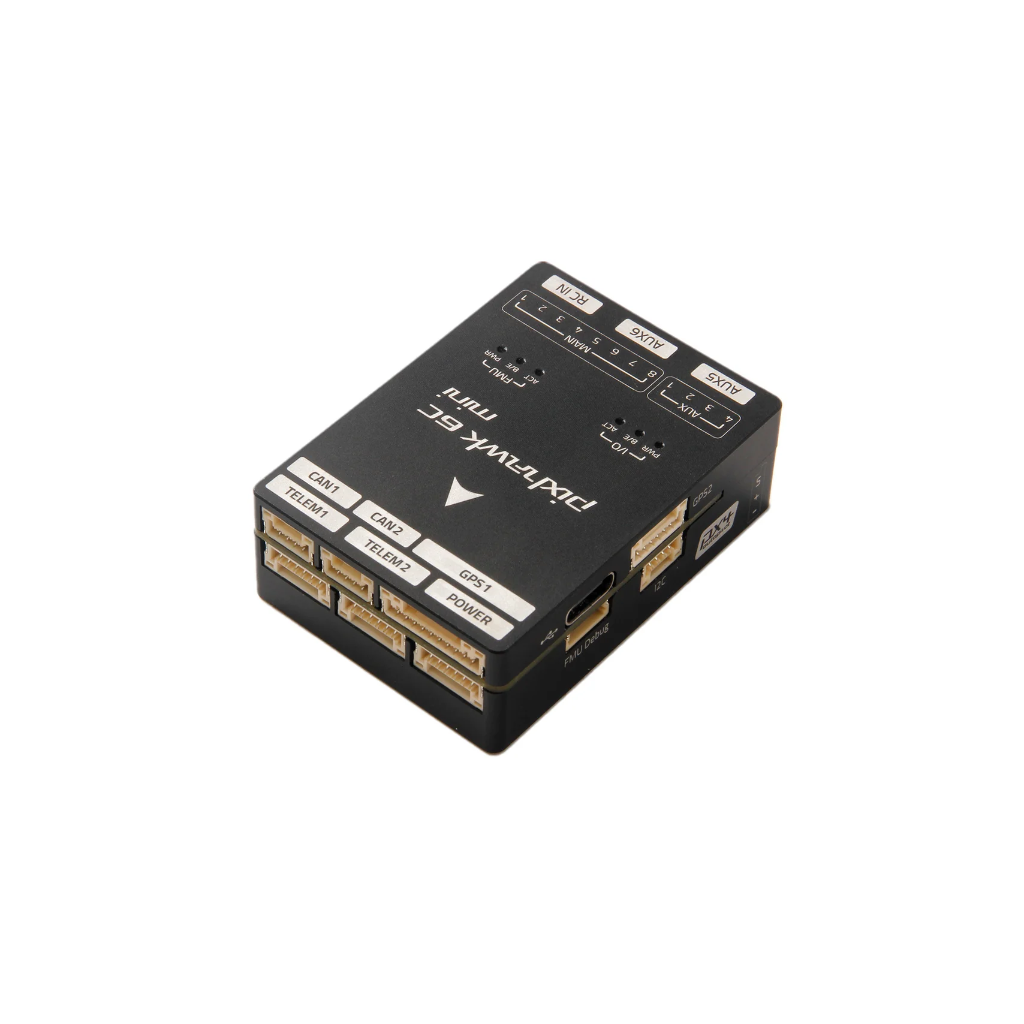



El Pixhawk® 6C Mini es la última actualización de la exitosa familia de controladores de vuelo Pixhawk®, basado en el estándar abierto Pixhawk® FMUv6C y el estándar de conector. Comparte el mismo microprocesador y sensores STMH743 que el Pixhawk® 6C. En comparación con el Pixhawk® 6C estándar, esta versión Mini tiene un encabezado PWM incorporado, y se han eliminado algunos puertos para adaptarse a este factor de forma Mini.
Dentro del Pixhawk® 6C Mini, puede encontrar un STM32H743 basado en STMicroelectronics®, junto con la tecnología de sensores de Bosch® e InvenSense®, que le brinda flexibilidad y fiabilidad para controlar cualquier vehículo autónomo, adecuado tanto para aplicaciones académicas como comerciales.
El microcontrolador H7 del Pixhawk® 6C Mini contiene el núcleo Arm® Cortex®-M7 que funciona hasta 480 MHz y tiene 2 MB de memoria flash y 1 MB de RAM. Gracias a la potencia de procesamiento actualizada, los desarrolladores pueden ser más productivos y eficientes con su trabajo de desarrollo, lo que permite algoritmos y modelos complejos.
El estándar abierto FMUv6C incluye IMU de alto rendimiento y bajo ruido a bordo, diseñadas para ser rentables a la vez que tienen redundancia de IMU. Un sistema de aislamiento de vibraciones para filtrar la vibración de alta frecuencia y reducir el ruido para garantizar lecturas precisas, lo que permite a los vehículos alcanzar un mejor rendimiento general de vuelo.
El Pixhawk® 6C Mini es perfecto para desarrolladores en laboratorios de investigación corporativos, nuevas empresas, académicos (investigación, profesores, estudiantes) y aplicaciones comerciales.
Puntos clave de diseño
- Procesador STM32H743 de alto rendimiento con más potencia informática y RAM
- Nuevo diseño rentable en un factor de forma pequeño
- Redundancia IMU con tecnología de sensores de Bosch® e InvenSense®
- Sistema integrado de aislamiento de vibraciones para filtrar la vibración de alta frecuencia y reducir el ruido para garantizar lecturas precisas
- Las IMU están controladas por temperatura mediante resistencias de calentamiento a bordo, lo que permite una temperatura de trabajo óptima de las IMU
Especificación
Procesadores y sensores
- Procesador FMU: STM32H743
- 32 Bits Arm® Cortex®-M7, 480 MHz, 2 MB de memoria, 1 MB de SRAM
- Procesador IO: STM32F103
- 32 Bit Arm® Cortex®-M3, 72 MHz, 64 KB SRAM
- Sensores a bordo
- Aceleración/Giro: ICM-42688-P
- Accel/Gyro: BMI088 (BMI055 descontinuado debido al final de la producción del sensor)
- Mag: IST8310
- Barómetro: MS5611
Datos eléctricos
- Clasificaciones de voltaje:
- Voltaje de entrada máximo: 6 V
- Entrada de alimentación USB: 4,75~5,25 V
- Entrada de servocarril: 0~36V
- La nueva versión Modelo A ahora proporciona una señal PWM más estable cuando se carga insuficiente
- Calificaciones actuales:
- Límite de corriente combinado de Telem1 y GPS2: 1,5 A
- Todos los demás puertos combinados límite de corriente: 1,5 A
- Temperatura de funcionamiento: -40 ~ 85 °C
Datos mecánicos
- Dimensiones (Modelo A Legacy): 53,3 * 39 * 16,2 mm
- Dimensiones (Modelo A Corriente): 54,3x39x17,5 mm
- Dimensiones (Modelo B): 58,3x39x18,15 mm
- Peso (Modelo A Legacy): 39,2 g
- Peso (modelo A Corriente): 42,4 g
- Peso (Modelo B): 46,8 g
Enlace de referencia

Para instalar esta aplicación web en su iPhone/iPad presione
 y luego Agregar a la pantalla de inicio.
